


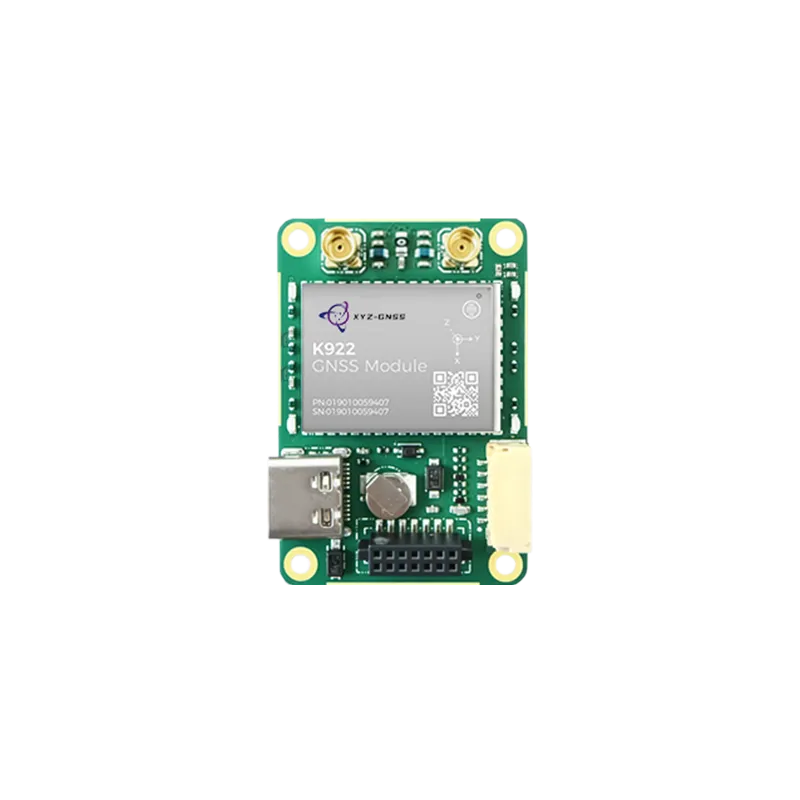
Uitgebreide technische analyse van hoogprecisie-positioneringsoplossingen voor moderne autonome systemen en industriële automatisering.
De evolutie van hoogprecisiepositionering
In de snel ontwikkelende wereld van autonome navigatie en industriële automatisering is de vraag naar precisie verschoven van meters naar centimeters. In het hart van deze revolutie staat de RTK GNSS-module, een geavanceerde hardwarecomponent die gebruikmaakt van Real-Time Kinematic (RTK)-technologie om ongekende nauwkeurigheid te bieden. Traditionele Global Navigation Satellite Systems (GNSS) worden vaak beperkt door atmosferische vertragingen en baanfouten, wat leidt tot positioneringsverschillen die onacceptabel zijn voor moderne robotica of precisielandbouw. De integratie van een RTK GNSS-module corrigeert deze fouten in realtime door de fase van de draaggolf van het satellietsignaal te verwerken, in plaats van alleen de informatie-inhoud van het signaal.
Het begrijpen van de fundamentele mechanica van een RTK GNSS-module is essentieel voor ingenieurs en projectmanagers die hoogwaardige oplossingen willen implementeren. Deze modules fungeren als de primaire interface tussen de fysieke wereld en digitale navigatiesystemen. Door zowel een basisstation als een rover te gebruiken, kan de RTK GNSS-module gemeenschappelijke modusfouten elimineren en een relatieve positioneringsnauwkeurigheid leveren die vaak binnen 1-2 centimeter ligt. Dit niveau van precisie is niet slechts een luxe, maar een vereiste voor toepassingen zoals onbemande luchtvaartuigen (UAV's), autonome grondvoertuigen (AGV's) en geavanceerde meetapparatuur.
Als we dieper kijken naar de architectuur van een high-performance RTK GNSS-module, zien we een convergentie van multiband- en multiconstellatie-ondersteuning. Dit betekent dat de module signalen van GPS, GLONASS, Galileo en BeiDou gelijktijdig kan volgen over meerdere frequenties (L1, L2 en L5). Deze redundantie zorgt ervoor dat zelfs in uitdagende omgevingen, zoals stedelijke kloven of onder dicht begroeiing, de positioneringsgegevens robuust en betrouwbaar blijven. De volgende secties behandelen de specifieke kenmerken, integratiestrategieën en branchespecifieke voordelen van het gebruik van een professionele RTK GNSS-module in uw volgende technologische onderneming.
Kernmechanica van een RTK GNSS-module
Het operationele principe van een RTK GNSS-module is gebaseerd op de meting van de draaggolffase van de satellietsignalen. In tegenstelling tot standaard GPS-ontvangers die de afstand berekenen op basis van de tijd die een gecodeerd signaal nodig heeft om van de satelliet naar de ontvanger te reizen, meet een RTK GNSS-module het aantal cycli van de draaggolf tussen de satelliet en de antenne. Omdat de golflengte van het draaggolfsignaal veel korter is dan de golflengte van de modulatiecode, maakt deze methode een veel hogere resolutie van de meting mogelijk. Dit proces introduceert echter het probleem van "integer ambiguïteit"—het bepalen van het exacte aantal volledige cycli tussen de satelliet en de ontvanger—dat de interne algoritmen van de module binnen enkele seconden moeten oplossen.
Om effectief te functioneren, werkt een RTK GNSS-module doorgaans in een "Rover"- en "Base Station"-configuratie. Het basisstation bevindt zich op een bekende, vaste locatie waar het dezelfde satellieten waarneemt als de rover. Het berekent het verschil tussen zijn bekende positie en de satellietafgeleide positie en zendt deze correcties via een datalink naar de rover uit, vaak met behulp van het RTCM (Radio Technical Commission for Maritime Services) protocol. De RTK GNSS-module op de rover past deze correcties vervolgens toe op zijn eigen waarnemingen. Deze realtime uitwisseling stelt de rover in staat om ionosferische en troposferische vertragingen te neutraliseren, die de belangrijkste foutbronnen zijn in standaard GNSS-positionering.
Moderne modules zijn geëvolueerd om "Network RTK" of VRS (Virtual Reference Station) functies te ondersteunen. In dit scenario heeft de RTK GNSS-module geen fysiek basisstation in de buurt nodig. In plaats daarvan is het via mobiel internet verbonden met een netwerk van permanente referentiestations. Het netwerk berekent een gelokaliseerd correctiemodel op basis van de benaderende positie van de rover en stuurt het terug. Deze flexibiliteit heeft de toetredingsdrempel aanzienlijk verlaagd voor bedrijven die hoogprecisiedata nodig hebben zonder de logistieke last van het beheren van hun eigen basisstationhardware. Bovendien is de interne verwerkingskracht van de RTK GNSS-module toegenomen, wat zorgt voor snellere "Time to First Fix" (TTFF) en verbeterde koersnauwkeurigheid bij gebruik van dual-antenna configuraties.
Belangrijkste kenmerken van een High-Performance RTK GNSS-module
Bij het selecteren van een RTK GNSS-module voor industrieel gebruik moeten verschillende technische specificaties worden geëvalueerd. De eerste is ondersteuning voor meerdere constellaties. Een module die toegang heeft tot alle vier de grote wereldwijde constellaties (GPS, BDS, GLONASS, GALILEO) biedt aanzienlijk betere beschikbaarheid. Als een signaal van een constellatie door een gebouw wordt geblokkeerd, kan de RTK GNSS-module overschakelen naar een andere zonder zijn centimeter-niveau fix te verliezen. Dit is vooral cruciaal in precisielandbouw, waar machines consequent moeten werken over uitgestrekte en soms belemmerde landschappen.
Een andere essentiële functie is de multibandcapaciteit. High-end modules ondersteunen doorgaans L1/L2- of L1/L2/L5-banden. Door signalen op verschillende frequenties te vergelijken, kan de RTK GNSS-module intern de dispersieve effecten van de ionosfeer opheffen. Dit resulteert in een snellere "Vaste" oplossing en grotere stabiliteit over lange afstanden vanaf het basisstation (lange baselines). Zonder multibandondersteuning is een RTK-systeem veel gevoeliger voor atmosferische interferentie, wat kan doen dat de positionering afdwaalt of terugkeert naar de "Float"-modus, waarbij de nauwkeurigheid daalt tot het decimeterniveau.
- Ruwe data-uitvoer: Mogelijkheid om RAW-waarnemingen uit te geven voor post-processing (PPK) toepassingen.
- Hoge updatefrequentie: Positie-updatesnelheden van 10Hz tot 20Hz zijn essentieel voor snelle UAV's en autonome auto's.
- Lage energieverbruik: Cruciaal voor batterij-aangedreven IoT-apparaten en handzame meetinstrumenten.
- Interferentiebeperking: Geavanceerde filtertechnieken om te beschermen tegen spoofing en storingen.
Tot slot spelen de fysieke interface en vormfactor van de RTK GNSS-module een rol bij de integratie. De meeste industriële modules maken gebruik van standaard UART-, USB- of I2C-interfaces, waardoor ze compatibel zijn met microcontrollers en single-board computers zoals Raspberry Pi of Jetson Nano. Hoogbetrouwbare modules worden vaak ontworpen met surface-mount technologie (SMT) voor geautomatiseerde assemblage of als plug-and-play boards voor snelle prototyping. Deze hardwarefuncties, gecombineerd met robuuste firmware, bepalen de algehele prestaties van de RTK GNSS-module in echte situaties.
Industriële integratie van RTK GNSS-moduletechnologie
De integratie van een RTK GNSS-module in industriële workflows heeft traditionele sectoren getransformeerd. In precisielandbouw bijvoorbeeld is de module het kernonderdeel dat autonome tractoren in staat stelt om paden te volgen met herhaalbaarheid op centimeterniveau. Deze precisie vermindert overlappingen en gaten in zaaien en spuiten, wat leidt tot aanzienlijke besparingen in brandstof, meststof en tijd. Door gebruik te maken van een RTK GNSS-module kunnen boeren hun opbrengst optimaliseren en "controlled traffic farming" implementeren om bodemverdichting te minimaliseren, een taak die onmogelijk is met standaard GPS-ontvangers.
Op het gebied van onbemande luchtvaartuigen (UAV's) biedt de RTK GNSS-module meer dan alleen positionering; Het biedt hoogprecisiehoogte hoogte en koersgegevens. Voor fotogrammetrie en LIDAR-mapping elimineert het weten van de exacte locatie van de drone op het moment dat een sensor wordt geactiveerd, de noodzaak van talrijke Ground Control Points (GCP's). Dit stroomlijnt de landmeetwerkzaamheden en maakt het mogelijk om zeer nauwkeurige 3D-modellen en orthomozaïeken te creëren. Het vermogen van de RTK GNSS-module om tijdens de vlucht een "vaste" status te behouden, zorgt ervoor dat de verzamelde gegevens geografisch consistent zijn, zelfs over ruig terrein.
Robotica en autonome logistiek zijn ook sterk afhankelijk van RTK GNSS-modulecapaciteiten. Bezorgrobots die zich door trottoiromgevingen bewegen of havenautomatiseringsvoertuigen die containers verplaatsen, vereisen nauwkeurige lokalisatie om obstakels te vermijden en nauwkeurig aan te meren. Het integreren van een RTK GNSS-module met andere sensoren zoals IMU's (Inertial Measurement Units) en wielencoders creëert een "sensor fusion"-omgeving. Dit stelt het systeem in staat om nauwkeurige positionering te behouden, zelfs als het satellietsignaal kort verloren gaat onder een brug of tussen hoge containers. De synergie tussen hoogprecisiesatellietgegevens en lokale sensorfeedback is de hoeksteen van moderne autonome navigatie.
Strategische implementatie van een RTK GNSS-module
Het succesvol implementeren van een RTK GNSS-module vereist meer dan alleen hoogwaardige hardware; Het vereist strategische planning met betrekking tot antenneplaatsing en betrouwbaarheid van de datalink. De antenne is het "oog" van de RTK GNSS-module. Het moet een duidelijk zicht op de lucht hebben en op een grondvlak geplaatst worden om multipath-interferentie (reflecties van nabijgelegen oppervlakken) te minimaliseren. Voor industriële toepassingen is het vaak noodzakelijk om een hoogversterkte, multifrequentie helix of survey-antenne te gebruiken om de prestaties van de module te maximaliseren. Slechte antennekwaliteit is de meest voorkomende reden waarom een RTK GNSS-module geen "vaste" oplossing bereikt.
Bovendien moet de communicatielink tussen het basisstation (of netwerk) en de RTK GNSS-module van de rover robuust zijn. In afgelegen landbouwgebieden worden vaak langeafstandsradioverbindingen (LoRa) gebruikt om RTCM-correcties te verzenden. In stedelijke of industriële omgevingen is mobiele (4G/5G) connectiviteit via NTRIP (Networked Transport of RTCM via Internet Protocol) gebruikelijker. Als de correctiegegevens vertraagd of verloren gaan, verliest de RTK GNSS-module uiteindelijk zijn centimeternauwkeurigheid. Ontwikkelaars moeten failsafe-mechanismen implementeren om deze onderbrekingen te verwerken, zoals dead reckoning of terugvallen op hoogprecisie GNSS-modi.
Een andere strategische overweging is het gebruik van dual-frequency headmodules. Sommige geavanceerde RTK GNSS-module-units kunnen signalen van twee afzonderlijke antennes gelijktijdig verwerken. Dit stelt het systeem in staat de precieze oriëntatie (koers) van een voertuig te bepalen, zelfs wanneer het stilstaat. Dit is een gamechanger voor toepassingen zoals kraanpositionering, maritieme navigatie en autonome mijnbouwapparatuur, waarbij het weten welke kant de machine op staat net zo belangrijk is als weten waar hij zich bevindt. Door de juiste modulearchitectuur te kiezen, kunnen bedrijven hun positioneringsoplossingen toekomstbestendig maken tegen veranderende industriële eisen.
Precisieoplossingen door Yonghao
Bij Yonghao zijn we gespecialiseerd in het leveren van wereldklasse hoogwaardige positioneringscomponenten, ontworpen voor de meest veeleisende industriële omgevingen. Ons uitgebreide portfolio omvat de nieuwste RTK GNSS-moduletechnologie , zorgvuldig ontworpen om centimeternauwkeurigheid te leveren voor UAV's, robotsystemen en precisielandbouw. We begrijpen dat betrouwbaarheid in de wereld van autonome navigatie van het grootste belang is, daarom zijn onze modules getest om extreme omstandigheden te weerstaan terwijl ze superieure signaalvolgmogelijkheden behouden.
Onze vlaggenschipproducten, zoals de YHRTK-982 en de ZED-F9P-serie , bieden multi-band en multi-constellatie ondersteuning om ervoor te zorgen dat uw projecten nooit hun fix verliezen. Of u nu een vloot autonome leveringsdrones bouwt of een geavanceerde meetinstrument, onze RTK GNSS-moduleoplossingen bieden het technische voordeel dat nodig is voor succes. Naast modules bieden we ook uitgebreide anti-jammingoplossingen en hoogversterkingsantennes om een complete, robuust positioneringsecosysteem te creëren.
Yonghao zet zich in voor innovatie en klantsucces. Wij bieden diepgaande technische ondersteuning en maatwerkdiensten om u te helpen onze RTK GNSS-module te integreren in uw specifieke hardwarearchitectuur. Onze expertise in satellietnavigatie stelt ons in staat de kloof te overbruggen tussen complexe satellietfysica en praktische, praktijkgerichte toepassingen, zodat onze klanten de precisie bereiken die zij nodig hebben met maximale efficiëntie. Werk samen met Yonghao om het toppunt van GNSS-technologie te ervaren en uw industriële automatisering naar een hoger niveau te tillen.
Veelgestelde vragen
V1: Wat is het belangrijkste voordeel van het gebruik van een RTK GNSS-module ten opzichte van standaard GPS?
Het belangrijkste voordeel van een RTK GNSS-module is het bereiken van nauwkeurigheid op centimeterniveau (meestal 1-2 cm). Standaard GPS-modules bieden meestal nauwkeurigheid in het bereik van 1,5 tot 5 meter. Deze dramatische verbetering wordt bereikt door realtime metingen van de draaggolf en foutcorrecties vanuit een basisstation of netwerk, waardoor atmosferische en satellietklokfouten worden geëlimineerd.
V2: Kan een RTK GNSS-module werken zonder een lokaal basisstation?
Ja, een RTK GNSS-module kan functioneren zonder een privé lokaal basisstation door gebruik te maken van Network RTK- of NTRIP-diensten. Deze diensten leveren correctiegegevens via internet vanuit een netwerk van bestaande referentiestations. Dit stelt de gebruiker in staat om hoge precisie positionering te bereiken, zolang hij een mobiele of internetverbinding heeft om de correctiestromen te ontvangen.
V3: Hoe lang duurt het voordat een RTK GNSS-module een "vaste" oplossing bereikt?
De tijd die nodig is voor een RTK GNSS-module om een "Fixed" status te bereiken, bekend als Time to First Fix (TTFF), varieert doorgaans tussen 10 en 60 seconden onder optimale luchtomstandigheden. Multibandmodules (L1/L2/L5) bereiken over het algemeen een oplossing veel sneller dan enkelbandmodules omdat ze draaggolffase-ambiguïteiten efficiënter kunnen oplossen door verschillende signaalfrequenties te vergelijken.
V4: Beïnvloedt het weer de nauwkeurigheid van een RTK GNSS-module?
Hoewel een RTK GNSS-module zeer veerkrachtig is, kunnen extreme atmosferische omstandigheden zoals zonnevlammen of ernstige ionosferische verstoringen af en toe de stabiliteit van de fix beïnvloeden. Typisch weer zoals regen, sneeuw of mist heeft echter geen significante invloed op de satellietsignalen. Het vermogen van de module om meerdere constellaties en frequenties te gebruiken helpt bovendien om de nauwkeurigheid te behouden bij wisselende atmosferische omstandigheden.
V5: Welke hardware-interfaces worden vaak gevonden op een RTK GNSS-module?
De meeste industriële RTK GNSS-moduleunits beschikken over standaard communicatieinterfaces, waaronder UART (Serial), USB en soms I2C of CAN-bus. Deze interfaces stellen de module in staat positioneringsgegevens in NMEA-formaat uit te voeren en RTCM-correcties te ontvangen van externe radio's of internetverbonden microcontrollers, waardoor ze zeer veelzijdig zijn voor integratie in diverse elektronica.
Conclusie: De toekomst met precisie aandrijven
De RTK GNSS-module is de onmisbare basis geworden van moderne toepassingen met hoge precisie. Door nauwkeurigheid op centimeterniveau, betrouwbaarheid van meerdere constellaties en naadloze industriële integratie te bieden, maken deze modules de volgende generatie autonome en geautomatiseerde technologieën mogelijk. Naarmate industrieën hogere efficiëntie en veiligheid blijven eisen, zal de rol van de RTK GNSS-module alleen maar aan belang winnen.
Klaar om je positioneringsnauwkeurigheid te verhogen?
Neem vandaag nog contact op met ons engineeringteam