


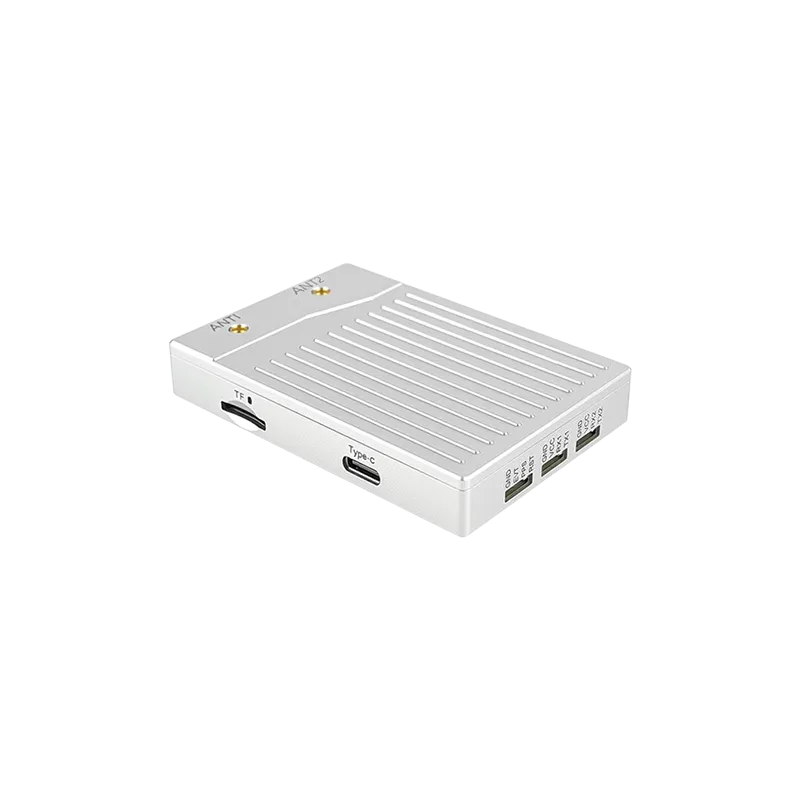
Uitgebreide gids voor het implementeren van Real-Time Kinematicatechnologie voor robotsystemen van de volgende generatie.
Inleiding tot High-Precision Robotics
Het landschap van moderne automatisering ondergaat een radicale verschuiving, gedreven door de vraag naar subdecimeternauwkeurigheid in navigatie. In het hart van deze revolutie staat de RTK GNSS-ontvanger voor robotica, een gespecialiseerde hardwareoplossing die de beperkingen van traditionele wereldwijde positioneringssystemen overstijgt. Standaard GNSS-oplossingen bieden vaak nauwkeurigheid binnen enkele meters, wat voldoende is voor smartphones of algemene voertuignavigatie. Voor een autonome grasmaaier, een bezorgrobot of een precisietractor voor landbouw kan een foutmarge van zelfs een halve meter echter leiden tot catastrofale storingen of aanzienlijke operationele inefficiëntie.
Door gebruik te maken van Real-Time Kinematic (RTK)-technologie kunnen robotici localisatie op centimeterniveau bereiken. Deze precisie is niet slechts een luxe; Het is de fundamentele vereiste voor robots die moeten interageren met complexe omgevingen, vooraf gedefinieerde paden met chirurgische nauwkeurigheid moeten volgen en veiligheidsprotocollen moeten handhaven in door mensen bevolkte gebieden. In deze gids verkennen we de ingewikkelde mechanica, implementatiestrategieën en professionele oplossingen die hoogprecisiepositionering mogelijk maken voor elk robotplatform.
De mechanica van RTK GNSS-technologie
Real-Time Kinematicatechnologie werkt door de fase van de draaggolf van het satellietsignaal te analyseren, in plaats van alleen de informatie-inhoud van het signaal. Om dit te bereiken vereist een RTK GNSS-ontvanger voor robotica twee primaire componenten: een basisstation en een rover. Het basisstation bevindt zich op een bekende, onderzochte locatie. Het monitort de satellietsignalen en berekent de fouten veroorzaakt door atmosferische vertragingen en baanvariaties. Deze correcties worden vervolgens in realtime verzonden naar de "rover"-module die op de robot is gemonteerd.
De rover combineert zijn eigen satellietwaarnemingen met de gegevens van het basisstation om de draaggolffase-integetalambiguïteit op te lossen. Dit proces stelt het systeem in staat om de relatieve positie van de robot ten opzichte van het basisstation te bepalen met een nauwkeurigheid van 1 tot 2 centimeter. Moderne ontvangers ondersteunen vaak meerdere constellaties, waaronder GPS, GLONASS, Galileo en Beidou, waardoor de robot zelfs in uitdagende omgevingen waar sommige satellieten verborgen zijn, een hoge mate van positioneringsintegriteit behoudt.
Bovendien heeft de integratie van multifrequentiebanden (L1, L2 en L5) de "time to first fix" (TTFF) aanzienlijk verminderd. Dit betekent dat robots hun hoogprecisie navigatietoestanden sneller dan ooit kunnen initialiseren. Voor professionele ontwikkelaars is het begrijpen van deze carrier-fase dynamiek essentieel bij het selecteren van hardware die betrouwbaar moet functioneren onder wisselende ionosferische omstandigheden en in diverse geografische locaties.
Integratie van RTK-ontvangers in robotplatforms
Succesvolle integratie van een RTK GNSS-ontvanger voor robotica gaat verder dan alleen het aansluiten van een module. Het vereist zorgvuldige overweging van de hardware-interface, dataprotocollen en fysieke mounting. De meeste professionele RTK-modules maken gebruik van gestandaardiseerde protocollen zoals NMEA 0183 voor positie-uitvoer en RTCM 3.x voor correctiegegevensinvoer. Ontwikkelaars moeten ervoor zorgen dat hun vluchtleiders of boordcomputers (zoals ROS-gebaseerde systemen) zijn geconfigureerd om deze hoogfrequente datastromen te verwerken.
Elektromagnetische interferentie (EMI) is een andere cruciale factor. Robots zijn vaak uitgerust met motoren, hogesnelheidsprocessors en draadloze zenders, die allemaal ruis kunnen genereren die zwakke satellietsignalen verstoort. Het gebruik van hoogwaardige, afgeschermde antennes en het plaatsen daarvan weg van interferentiebronnen is van vitaal belang. Veel ingenieurs kiezen voor geïntegreerde modules die de antenne en de ontvanger combineren om signaalverlies via coaxkabels te minimaliseren.
De communicatielatentie tussen het basisstation en de rover moet ook worden geminimaliseerd. Of het nu gaat om gebruik van UHF-radiolinks of NTRIP (Networked Transport of RTCM via Internet Protocol), de vertraging in het ontvangen van correctiegegevens moet onder de 1-2 seconden blijven om de RTK "Fixed" status te behouden. Als de verbinding wordt onderbroken, kan de ontvanger terugkeren naar een "Float"-toestand, waarbij de nauwkeurigheid daalt tot decimeterniveaus, wat mogelijk de autonome werking van de robot stopzet.
Omgevingsuitdagingen navigeren
Een van de grootste obstakels voor elke RTK GNSS-ontvanger voor robotica is het "urban canyon"-effect. Hoogbouw, dicht gebladerte en grote metalen constructies kunnen satellietsignalen reflecteren, waardoor multipath-interferentie ontstaat. Dit resulteert erin dat de ontvanger een positie berekent op basis van een signaal dat een langere route volgde, wat tot fouten leidt. Om dit te verzachten, maken geavanceerde ontvangers gebruik van geavanceerde multipad-afwijzingsalgoritmen en maken ze gebruik van "all-constellation" tracking om het aantal zichtbare satellieten te maximaliseren.
In scenario's waarin GNSS-signalen volledig worden geblokkeerd, zoals binnen of onder zware tunnels, maken geavanceerde robotsystemen vaak gebruik van sensorfusie. Dit houdt in dat RTK-gegevens worden gecombineerd met Inertial Measurement Units (IMU's), wielodometer of LiDAR. Door gebruik te maken van een Kalman-filter kan de robot een nauwkeurige schatting van zijn positie bijhouden tijdens korte GNSS-storingen. Deze hybride aanpak zorgt ervoor dat de hoogprecisiegegevens van de RTK-ontvanger optimaal worden benut, terwijl er een vangmechanisme voor totaal signaalverlies behouden blijft.
Weersomstandigheden spelen ook een rol. Hoewel GNSS-signalen over het algemeen bestand zijn tegen regen en mist, kunnen extreme atmosferische omstandigheden de signaalvoortplanting door de troposfeer beïnvloeden. Moderne RTK-algoritmen zijn ontworpen om deze variabelen te compenseren, maar gebruikers moeten zich ervan bewust zijn dat de meest stabiele prestaties altijd worden bereikt met een helder, onbelemmerd zicht op de lucht.
Belangrijke toepassingen in de moderne industrie
De toepassing van de RTK GNSS-ontvanger voor robotica strekt zich uit over meerdere sectoren met hoge inzet. In precisielandbouw gebruiken autonome tractoren en drones RTK om zaden te planten en meststoffen met centimeternauwkeurigheid toe te passen, waardoor afval wordt verminderd en de oogst wordt gemaximaliseerd. Deze systemen kunnen jarenlang hetzelfde pad volgen met vrijwel geen enkele afwijking, een prestatie die onmogelijk is met handmatig sturen of standaard GPS.
Op het gebied van logistiek en levering vertrouwen last-mile bezorgrobots op RTK om smalle trottoirs te navigeren en specifieke klantdeuren te bereiken zonder met obstakels te botsen. Evenzo kunnen autonome rovers voor geodetische landmetingen en constructies locaties in kaart brengen en de uitlijning van structuren met professionele precisie controleren, waardoor de arbeidskosten en de tijd die gepaard gaan met traditionele landmeetmethoden aanzienlijk worden verminderd.
Bovendien heeft de opkomst van autonome robotgrasmaaiers RTK-technologie naar de consumentenmarkt gebracht. In tegenstelling tot oudere modellen die begraven grensdraden vereisten, kunnen RTK-geschikte maaiers via virtuele grenzen worden geprogrammeerd, wat flexibel tuinbeheer en perfecte maaipatronen mogelijk maakt. Deze overgang laat zien hoe hoogprecisie GNSS-hardware toegankelijker en robuuster wordt voor dagelijkse toepassingen.
Waarom kiezen voor Yonghao voor je robotica GNSS-behoeften
Bij Yonghao zijn wij gespecialiseerd in het leveren van geavanceerde positioneringsoplossingen die zijn afgestemd op de meest veeleisende autonome projecten. Onze expertise in GNSS-technologie stelt ons in staat om hoogwaardige hardware te produceren die bestand is tegen de eisen van industrieel gebruik. Of u nu een kleinschalige onderzoeksdrone bouwt of een vloot zware autonome voertuigen, onze RTK GNSS-ontvanger voor robotica is ontworpen om consistente, centimeternauwkeurigheid te leveren.
Ons productportfolio omvat de gerenommeerde modules compatibel met UM980 en ZED-F9P , die industriestandaarden zijn voor nauwkeurige lokalisatie. Deze modules bieden ondersteuning voor multi-band en multi-constellaties, zodat je robot ook in uitdagende omgevingen stabiel blijft. We bieden ook gespecialiseerde RTK GNSS-antennes aan die superieure versterking en multipath-onderdrukking bieden.
Het voordeel van Yonghao ligt in onze toewijding aan betrouwbaarheid en technische ondersteuning. Wij begrijpen de complexiteit van robotintegratie en ons team zet zich in om de documentatie en maatwerkdiensten te leveren die nodig zijn om u te helpen slagen. Van anti-storingssystemen tot geïntegreerde antennemodules, onze oplossingen zijn ontworpen om de volgende generatie autonome systemen te versterken.
Veelgestelde vragen
V1: Hoe verbetert een RTK GNSS-ontvanger voor robotica autonome navigatie?
Het biedt positioneringsnauwkeurigheid op centimeterniveau door realtime correcties vanaf een basisstation te gebruiken, waardoor robots nauwkeurige paden kunnen volgen en veilig met hun omgeving kunnen interageren.
V2: Kan ik een RTK GNSS-ontvanger gebruiken voor robotica in stedelijke gebieden?
Ja, hoewel de prestaties afhangen van de zichtbaarheid van het signaal. Moderne multi-constellatie-ontvangers van Yonghao zijn ontworpen met multipath-afwijzing om stabiliteit in stedelijke omgevingen te behouden.
V3: Wat is het verschil tussen de status "Float" en "Fixed" in een RTK GNSS-ontvanger voor robotica?
"Vast" status betekent dat de ontvanger de draaggolffase-ambiguïteit heeft opgelost en centimeternauwkeurigheid heeft bereikt, terwijl "Float" aangeeft dat het systeem nog steeds berekent en de nauwkeurigheid doorgaans in het decimeterbereik ligt.
V4: Vereist de RTK GNSS-ontvanger voor robotica een constante internetverbinding?
Als je NTRIP gebruikt voor correcties, is een internetverbinding vereist. Als alternatief kun je een lokaal basisstation gebruiken met een UHF-radioverbinding voor gebieden zonder mobiele dekking.
V5: Hoe kies ik de juiste RTK GNSS-ontvanger voor robotica voor mijn project?
Houd rekening met factoren zoals het aantal ondersteunde constellaties, frequentiebanden (L1/L2/L5), stroomverbruik, interfacecompatibiliteit en of je een geïntegreerde antenne nodig hebt.
Klaar om je robotprecisie te verbeteren?
Ontdek vandaag nog het volledige assortiment van Yonghao hoogprecisie GNSS-modules en antennes. Onze experts staan klaar om u te helpen de perfecte oplossing te vinden voor uw autonome toepassing.